文件大小:4.67M
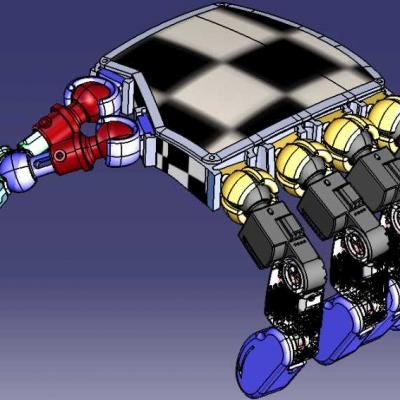
机器人手掌假肢3D模型,使用CATIA V5 R21设计,提供CATIA源文件分享,欢迎下载。
基本上可以通过机械假肢,来模拟人手的功能,虽然没有目前人手的灵活


机器人手掌假肢3D模型,使用CATIA V5 R21设计,提供CATIA源文件分享,欢迎下载。
基本上可以通过机械假肢,来模拟人手的功能,虽然没有目前人手的灵活
27下载222浏览37.8M
71下载259浏览23.8M
96下载362浏览1.59M
71下载356浏览1.44M
43下载417浏览16.7M
78下载294浏览3.94M
65下载387浏览15.6M
48下载360浏览4.51M
36下载312浏览258.93K
88下载497浏览20.3M