文件大小:26M

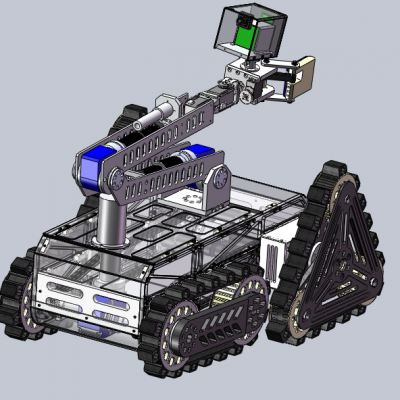
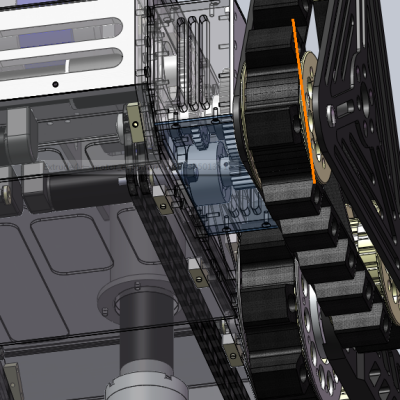
移动救援机器人3D模型 SolidWorks 2014设计 有参数 sldasm﹑sldprt源文件提供,移动救援机器人采用三角履带轮运动机制,实现灵活的流动性。


移动救援机器人3D模型 SolidWorks 2014设计 有参数 sldasm﹑sldprt源文件提供,移动救援机器人采用三角履带轮运动机制,实现灵活的流动性。
4下载371浏览3.1M
96下载378浏览1.31M
58下载216浏览5.17M
5下载243浏览5.25M
74下载250浏览30.3M
60下载243浏览5.16M
33下载388浏览429.6K
21下载256浏览437.24K
22下载331浏览495.93K